Mokslininkai sukūrė robotus su tikrais raumenimis: jie jau šokinėja, plaukia ir vaikšto

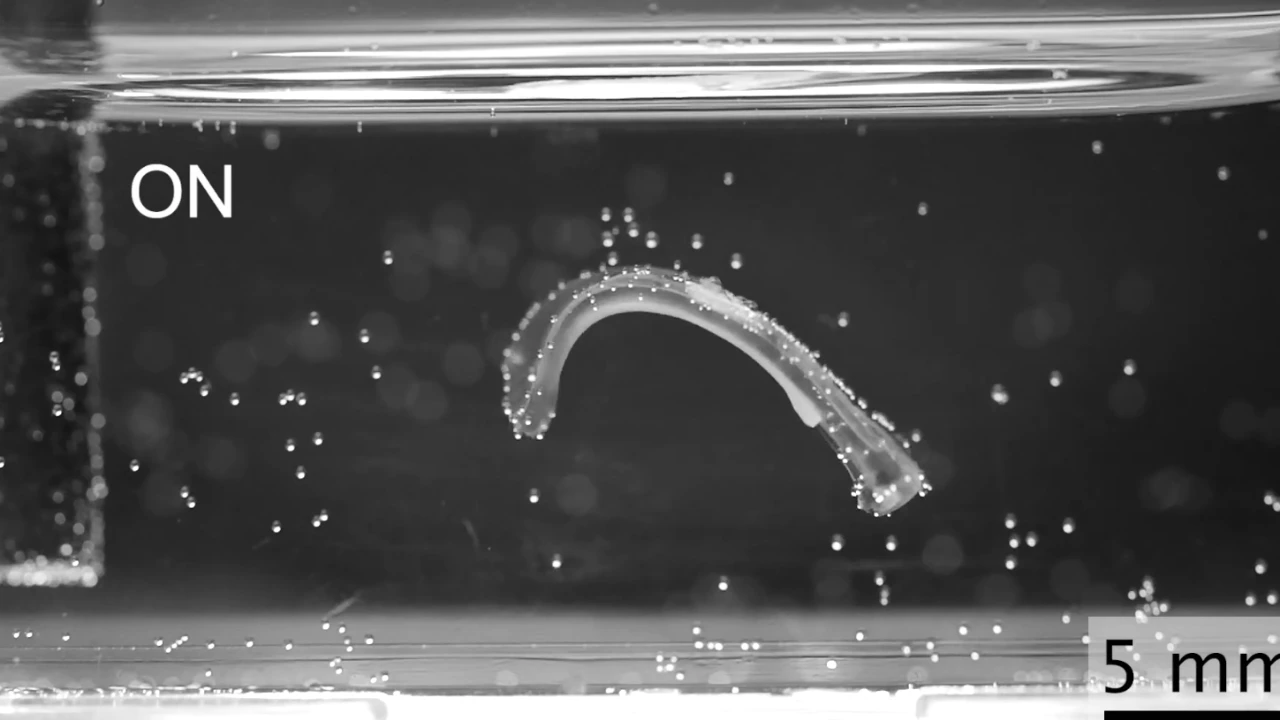
Šveicarijos ETH Ciuricho mokslininkai pristatė neįprastus mažyčius robotus, kurie juda naudodami tikrą gyvą raumenų audinį. Bandymuose šios konstrukcijos galėjo šokinėti, plaukti, vaikščioti ir sugriebti objektus. Skirtingai nuo įprastų robotų su elektriniais varikliais, jų judėjimą sukuria laboratorijoje užaugintos ląstelės, kurios reaguoja į elektrinius impulsus.
REKLAMA
Tyrėjai siekia spręsti vieną pagrindinių biohibridinės robotikos problemų: kaip suderinti gyvą audinį su dirbtiniu karkasu taip, kad didžioji raumens susitraukimo dalis iš tiesų virstų naudingu mechaniniu judesiu. Ankstesnėse sistemose raumenys galėjo veikti, bet jų jėga dažnai būdavo prastai perduodama pačiai konstrukcijai.
Apie naują metodą spalio 22 dieną pranešė ETH Ciurichas, pristatydamas žurnale „Nature Communications“ paskelbtą tyrimą. Komandos sukurti raumenų mechanizmai pasiekė iki vienuolikos kartų didesnę judesio amplitudę nei ankstesnės panašaus dydžio ir panašų raumens kiekį naudojusios konstrukcijos.
Laboratorijoje auginti pelių raumenų audiniai buvo sujungti su minkštu hidrogelio karkasu. Svarbiausia naujovė – gyvas audinys ir mechaninė atrama projektuoti kartu, o ne atskirai. Tyrėjai kompiuteryje vertino, kaip raumuo susitraukia, kur kaupiasi įtampa ir kokia karkaso geometrija geriausiai paverčia tą susitraukimą judesiu.
Naujausi straipsniai
Kvapus galėsime persiųsti internetu: sukurtas prietaisas, perduodantis kavos ir kitus aromatus nuotoliu
Ukraina pirmą kartą gavo prieigą prie NATO ginkluotės pirkimų sistemos: prasideda nauja karo era?
Ukraina paskelbė milžinišką skaičių: štai kiek Rusijos dronų neutralizavo per 10 mėnesių
Maži robotai, kuriems nereikia įprasto variklio
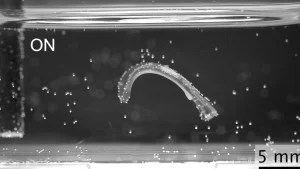
Tyrimo pristatyme parodyti centimetro mastelio įrenginiai. Vienas mažas robotas į elektrinį impulsą reagavo atsispirdamas nuo paviršiaus, kitas naudojo raumenis plaukimui, dar kiti buvo pritaikyti žingsniuojančiam ar sugriebimo judesiui. Šios demonstracijos yra laboratoriniai bandymai, o ne autonomiškai gamtoje veikiantys robotai.
Elektrinis signalas skatina gyvų raumenų ląstelių susitraukimą, o minkšta dirbtinė struktūra perduoda susidariusią jėgą. Tokia sąveika primena žmogaus ar gyvūno judėjimą, kai kaulai ir sausgyslės veikia kartu su raumenimis. Skirtumas tas, kad eksperimentinę konstrukciją galima kurti specialiai konkrečiai užduočiai, parenkant jos formą ir medžiagų savybes.
REKLAMA
Didelė problema yra gyvo audinio palaikymas. Raumenų ląstelėms reikia tinkamos temperatūros, maistinių medžiagų ir kontroliuojamos aplinkos. Todėl šiandieninės biohibridinės mašinos negali būti tiesiog paleidžiamos į lauką taip, kaip įprasti baterijomis maitinami robotai. Būtent gebėjimas ilgiau palaikyti ląstelių veiklą bus vienas svarbių kito tyrimų etapo tikslų.
Kaip tai atrodo galite pamatyti video žemiau:
Kur būtų naudingi gyvais audiniais judantys mechanizmai
Mokslininkai mato galimų pritaikymų itin mažoje robotikoje, kur tradiciniai varikliai ir pavaros užima daug vietos. Minkštos konstrukcijos teoriškai galėtų judėti jautriose aplinkose arba atlikti specifinius manipuliavimo veiksmus. Tačiau medicininių taikymų saugumą, ilgalaikį audinių veikimą ir valdymo tikslumą reikėtų patikrinti visiškai atskirai.
REKLAMA
„TechNaujienos.lt“ jau nagrinėjo gyvą implantą, skirtą sutrikusiam organų judėjimui atkurti. Nauja ETH technologija sprendžia kitokią problemą – mechaninį roboto judesį, bet abiem atvejais mokslininkai ieško būdų panaudoti biologinių ląstelių sugebėjimus inžinerijoje.
Kita susijusi kryptis – robotizuotų laboratorijų plėtra. Tokiose sistemose robotai automatizuoja bandymus ir duomenų rinkimą, tačiau gyvų raumenų naudojimas kelia papildomų biologinio suderinamumo bei kontrolės iššūkių. Šios dvi kryptys neturėtų būti laikomos ta pačia technologija.
Vienuolika kartų didesnė judesio amplitudė nėra teiginys, kad naujieji robotai yra vienuolika kartų greitesni arba stipresni už visus ankstesnius robotus. Tai konkretaus mokslinio palyginimo rodiklis, susijęs su panašią biologinę konstrukciją naudojančiais mechanizmais. Skirtumas svarbus vertinant eksperimentą be pernelyg plačių apibendrinimų.
Dar vienas iššūkis – tokių konstrukcijų mastelio didinimas. Nedidelis robotas gali pasinaudoti labai trumpu raumens susitraukimu, tačiau didesniame įrenginyje reikėtų daugiau gyvų ląstelių, geresnio maitinimo ir patikimesnio valdymo. Be to, biologiniai audiniai laikui bėgant keičiasi, todėl dviejų išoriškai vienodų robotų judėjimas gali skirtis. Inžinieriams teks suprasti, kaip gaminti tokius mechanizmus pakartojamai ir kaip iš anksto nustatyti jų veikimo ribas. Kol kas eksperimentas įrodo fizinį principą, o ne pasirengimą masinei gamybai.
ETH rezultatas kol kas yra laboratorinis įrodymas, kad gyvą raumenį ir minkštą karkasą suprojektavus kaip vieną sistemą galima pasiekti gerokai didesnį judėjimą. Būsimiems eksperimentams teks atsakyti, kiek ilgai tokie robotai išlieka veiklūs ir ar jų judesį galima patikimai pakartoti už kontroliuojamos laboratorijos ribų.
Kaip vertinate šį straipsnį?
NAUJIENOS IŠ INTERNETO
Prenumeruokite mūsų „YouTube“ kanalą ir mėgaukitės įdomiais vaizdo reportažais apie mokslą ir technologijas.
Trumpai, aiškiai ir be triukšmo – gaukite svarbiausias technologijų ir mokslo naujienas pirmieji.
1 700+ narių jau seka mūsų puslapį, laukiame tavęs!
DIENOS SKAITOMIAUSI
1
JAV bendrovė gyvsidabrį pavertė tikru auksu: prasideda tauriojo metalo revoliucija?
2Kritinis pavojus milijonams svetainių: dėl PHP spragų Europoje jau išjungiami valstybiniai tinklalapiai
3Raketa sprogo dar prieš startą: SSRS beveik 30 metų slėpė Baikonūro katastrofą
4Pavojinga padėtis okupuotoje Zaporižios AE: Ukrainos žvalgyba įvardijo tris problemas
5Staiga išaugus elektros kainoms – Vyriausybės sprendimas: numatoma pagalba Lietuvos verslui
NAUJAUSI
10
Taip pat skaitykite
Atrinkome panašius straipsnius, kurie gali jums patikti.
Technologijų Naujienos
JAV bendrovė gyvsidabrį pavertė tikru auksu: prasideda tauriojo metalo revoliucija?
Gabrielė | 2026-10-22
Mokslas Ir It
Į Lietuvą atvyko CERN vadovas: sprendžiamas šalies prisijungimo prie vienos svarbiausių pasaulio mokslo organizacijų klausimas
Rokas | 2026-10-22
Technologijų Naujienos
Prieš 476 tūkst. metų žmonių protėviai jau konstravo iš medžio: seniausias tokio tipo radinys
Rokas | 2026-10-20
Gynyba Ir Saugumas
Ukrainos antžeminis robotas taranavo jį puolusį droną – ką parodė neįprastas susidūrimas
Gabrielė | 2026-10-08
Gynyba Ir Saugumas
Ukraina puolime pradėjo keisti karius robotais – „Vivaldi“ operacijoje jie atliko iki 90 proc. evakuacijų
Gabrielė | 2026-10-03
Dirbtinis Intelektas
DI laboratorijos tampa autonominės – robotai jau gali patys planuoti ir atlikti eksperimentus
Gabrielė | 2026-10-01
Dirbtinis Intelektas
Mokslininkai ChatGPT panaudojo dalelių fizikai – DI pasiūlė netikėtą sprendimą senai problemai
Gabrielė | 2026-10-01
Mokslas Ir It
Robotas išmoko siuvinėti viena sudėtingiausių technikų – jo ranka juda beveik kaip žmogaus
Gabrielė | 2026-10-01
Mokslas Ir It
„Claude“ laboratorijoje atrado naują fermentų sistemą su CRISPR primenančiais pasikartojimais
Gabrielė | 2026-09-28
Verslas Ir Technologijos
„Qualcomm“ perka vieną svarbiausių atviro kodo robotikos kūrėjų – „MoveIt“ liks atviras
Gabrielė | 2026-09-28