


Robotinė ranka
Robotas išmoko siuvinėti viena sudėtingiausių technikų – jo ranka juda beveik kaip žmogaus

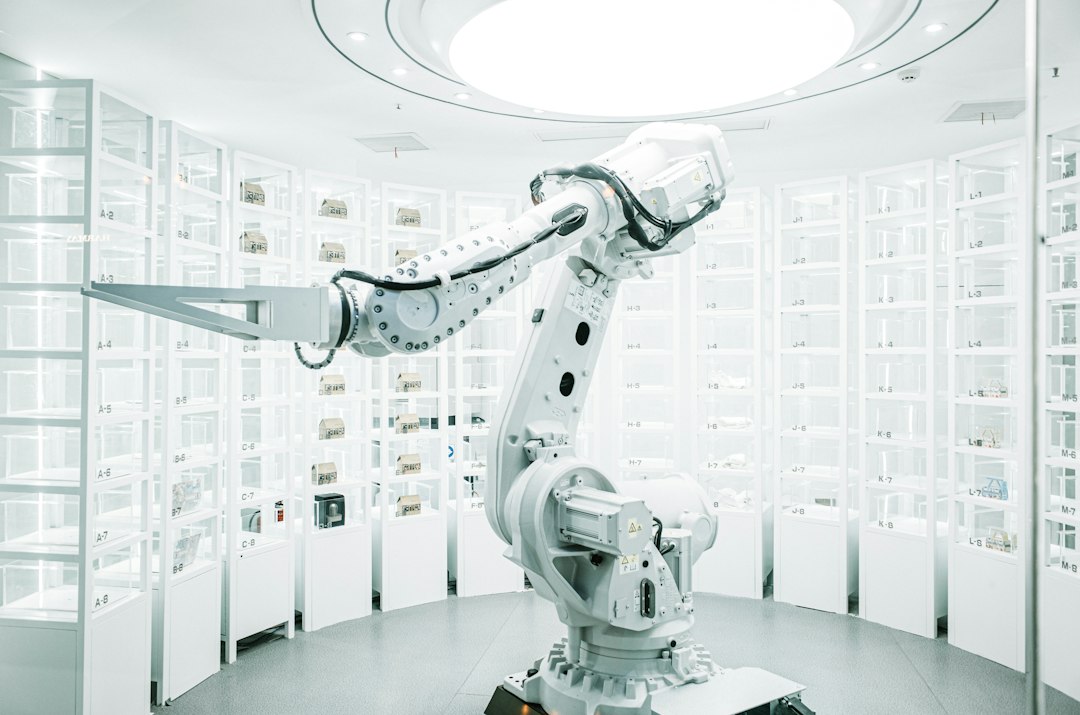
Robotų rankos tampa tokios tikslios, kad gali atlikti užduotis, kurios dar neseniai atrodė neįmanomos automatizuoti. Kinijoje demonstruota robotinė ranka išmoko atlikti tradicinio Sudžou siuvinėjimo veiksmus – technikos, reikalaujančios itin tikslių, mažų ir koordinuotų pirštų judesių.
REKLAMA
Toks bandymas nėra vien efektinga demonstracija. Siuvinėjimas leidžia patikrinti robotinės rankos gebėjimą kontroliuoti jėgą, adatos kampą, siūlo įtempimą ir pirštų koordinaciją vienu metu. Būtent šios savybės svarbios kuriant robotus, kurie galėtų dirbti su smulkiais objektais gamyklose ar laboratorijose.
Didžiausia robotų problema – ne vaikščiojimas, o rankos
Humanoidinių robotų vaizdo įrašuose daugiausia dėmesio paprastai skiriama vaikščiojimui, bėgimui ar pusiausvyrai. Tačiau realiame darbe daug sudėtingesnė užduotis yra žmogaus rankos atkartojimas.
Žmogaus plaštaka turi daugybę sąnarių ir gali vienu metu tiksliai reguliuoti jėgą bei padėtį. Norint tai atkartoti robotui, reikia mažų pavarų, tikslių jutiklių, greito valdymo ir DI sistemos, kuri suprastų objektų formą bei medžiagą.
REKLAMA
Naujausi straipsniai
Saulės moduliai, elektromobilis ar šilumos siurblys? Tyrimas parodė, kam nauda didžiausia
ES leido Nyderlandams skirti iki 9,5 mlrd. eurų dviem jūriniams vėjo parkams
Jaunos smegenų ląstelės padėjo pelėms geriau atsiminti sutiktas peles
Kelias į universalesnius humanoidus
Jeigu tokios rankos taps pakankamai patikimos ir pigios, humanoidiniai robotai galės atlikti vis daugiau darbų, kuriems šiandien būtinas žmogaus miklumas. Tai apima elektronikos surinkimą, laboratorinius darbus, tekstilės gamybą ar smulkių komponentų rūšiavimą.
Siuvinėjimo demonstracija technologiniu požiūriu yra įdomesnė nei gali pasirodyti iš pirmo žvilgsnio. Tai ne viena paprasta trajektorija, kurią galima iš anksto įrašyti roboto valdiklyje. Adatos, audinio ir siūlo sąveika nuolat kinta: audinys deformuojasi, siūlas įsitempia, adatos kampas turi būti tikslus, o per didelė jėga gali sugadinti medžiagą. Tokia užduotis reikalauja ne vien padėties kontrolės, bet ir jautraus jėgos reguliavimo.
Žmogaus plaštaka šias korekcijas atlieka beveik nesąmoningai. Pirštuose turime daugybę jutimo receptorių, o smegenys nuolat apdoroja informaciją apie spaudimą, slydimą ir objekto padėtį. Robotinėje rankoje tai reikia atkartoti jutikliais, varikliais ir valdymo algoritmais. Kuo daugiau laisvės laipsnių turi ranka, tuo sudėtingesnė tampa jos kontrolė, nes vienas mažas piršto judesys gali pakeisti kitų sąnarių apkrovą.
REKLAMA
Būtent todėl robotų kūrėjai taip daug investuoja į „dexterous manipulation“ – vikrų manipuliavimą. Gamyklos jau seniai naudoja robotines rankas suvirinimui ar detalių perkėlimui, tačiau jos paprastai veikia labai kontroliuojamoje aplinkoje ir kartoja tą patį judesį. Humanoidiniam robotui keliami visai kiti reikalavimai: jis turi paimti skirtingus įrankius, prisitaikyti prie objekto formos ir tęsti darbą net tada, kai aplinka nėra idealiai paruošta.
Tokios siuvinėjimo demonstracijos todėl veikia kaip savotiškas „streso testas“ rankai. Jei sistema gali tiksliai valdyti ploną adatą ir siūlą, dalis tų pačių gebėjimų gali būti pritaikyta elektronikos surinkimui, laboratoriniams darbams, kabelių prijungimui ar kitoms užduotims, kuriose žmogaus pirštų miklumas iki šiol buvo didelis automatizavimo barjeras.
Vis dėlto vienas sėkmingas vaizdo įrašas dar neparodo pramoninio pasirengimo. Gamyboje reikės tūkstančių pakartojimų, labai mažo klaidų procento ir paprastos priežiūros. Todėl tikrasis klausimas nėra, ar robotas gali vieną kartą atlikti subtilią užduotį, o ar jis gali tai padaryti nuolat, greitai ir pigiau nei alternatyvūs automatizavimo sprendimai.
Pramonėje dar reikės atsakyti į vieną labai praktišką klausimą – ar universali penkių pirštų ranka apskritai visada geriausia. Specializuotas griebtuvas dažnai yra pigesnis, tvirtesnis ir greitesnis vienai konkrečiai užduočiai. Humanoidinės rankos pranašumas atsiranda tada, kai robotas turi keisti įrankius ir atlikti daug skirtingų operacijų toje pačioje darbo vietoje. Todėl siuvinėjimo demonstracija labiau įrodo universalumo potencialą nei tiesioginį poreikį automatizuoti pačią tekstilės techniką.
Tokios demonstracijos dar nereiškia, kad robotas rytoj pakeis kvalifikuotą meistrą. Tačiau jos rodo, kaip greitai mažėja riba tarp robotų atliekamų pasikartojančių judesių ir sudėtingų žmogaus motorinių užduočių. Daugiau robotikos naujienų rasite čia.
Kaip vertinate šį straipsnį?
NAUJIENOS IŠ INTERNETO
Prenumeruokite mūsų „YouTube“ kanalą ir mėgaukitės įdomiais vaizdo reportažais apie mokslą ir technologijas.






Trumpai, aiškiai ir be triukšmo – gaukite svarbiausias technologijų ir mokslo naujienas pirmieji.
1 700+ narių jau seka mūsų puslapį, laukiame tavęs!
DIENOS SKAITOMIAUSI
1
NASA ruošia gama spindulių teleskopą: jis tirs, kur Visatoje susidaro ir išnyksta antimedžiaga
2NASA ir Europa parengė „Sentinel-6B“: palydovas taps pasauliniu jūros lygio matavimų etalonu
3NASA „Roman“ teleskopo instrumentus suderino itin tiksliai: prasideda naujas patikrų etapas
4„Nvidia“ krizė gilėja: pranešama apie tyrimą dėl galimo investuotojų klaidinimo
5JT paskelbė naują DI klimato susitarimą: dėmesio centre – duomenų centrų energija ir vanduo
NAUJAUSI
10
Taip pat skaitykite
Atrinkome panašius straipsnius, kurie gali jums patikti.
Mokslas Ir It
Mokslininkai sukūrė ekraną, kurį žmogus mato spalvomis, o robotas skaito nematomoje šviesoje
TechNaujienos.lt | 2026-11-17
Mokslas Ir It
Sukurta bioninė akis robotams: matymo kampas viršija 160 laipsnių
TechNaujienos.lt | 2026-11-16
Gynyba Ir Saugumas
JAV kariuomenė Vokietijoje išbandė robotą, paleidžiantį 18 dronų spiečių
TechNaujienos.lt | 2026-11-16
Dirbtinis Intelektas
„Nvidia“ pristatė naują robotų DI: kai kurias užduotis jis išmoksta vien stebėdamas žmones
TechNaujienos.lt | 2026-11-16
Verslas Ir Technologijos
Lietuvoje smuko siuntų iš Kinijos srautas: RRT atskleidė, kaip keičiasi pašto rinka
TechNaujienos.lt | 2026-11-16
Kosmosas
Pirmą kartą kosmose robotas savarankiškai pastatė konstrukciją: DARPA patvirtino istorinį bandymą
TechNaujienos.lt | 2026-11-07
Dirbtinis Intelektas
Humanoidinių robotų gamintoja „Agility Robotics“ žengia į biržą: akcininkai patvirtino sandorį
TechNaujienos.lt | 2026-11-04
Dirbtinis Intelektas
10 trilijonų operacijų per sekundę ir mažiau nei 3 W: naujas DI lustas skirtas robotams ir dronams
TechNaujienos.lt | 2026-11-03
Dirbtinis Intelektas
Kinijos robotų DI sektorius per pusmetį pritraukė 13 mlrd. dolerių: prasideda kova dėl „smegenų“
TechNaujienos.lt | 2026-11-02
Verslas Ir Technologijos
Kinijos atminties lustų gamintoja CXMT pranešė apie 54,4 mlrd. juanių ketvirčio pelną
TechNaujienos.lt | 2026-10-31
Diskusija
0Ką manote apie šią naujieną? Pasidalinkite savo nuomone.
Komentuodami laikykitės komentavimo taisyklių .
Komentarai
Naujausi pirmiausiaĮkeliama...