Photo by <a href="https://unsplash.com/@testalizeme?utm_source=WP+Agent&utm_medium=referral">Testalize.me</a> on <a href="https://unsplash.com/?utm_source=WP+Agent&utm_medium=referral">Unsplash</a>
MIT sukūrė robotų atmintį, kuri pati aptinka savo klaidas: 92 proc. neaiškių objektų atpažinta tiksliau

Robotas gali matyti pasaulį per kameras, sudaryti aplinkos žemėlapį ir prisiminti, kur yra daiktai. Tačiau ką daryti, jei pirmą kartą objektą jis atpažino klaidingai? Masačusetso technologijos instituto (MIT) tyrėjai lapkričio 5 dieną pristatė sistemą, kuri leidžia robotui aptikti nepatikimus savo atminties įrašus ir juos pataisyti, pasitelkiant daugiau vaizdų iš skirtingų kampų.
REKLAMA
Problema nėra vien teorinė. Įsivaizduokime, kad pagalbinis robotas koridoriuje defibriliatorių palaikė gesintuvu. Jei neteisingas aprašymas išsaugotas jo atmintyje, vėliau žmogui paprašius atnešti medicinos įrangą robotas gali nesugebėti rasti tinkamo daikto. MIT komanda siekia, kad tokie neatitikimai būtų pastebėti dar prieš tampant realios užduoties kliūtimi.
Naujasis metodas vadinamas UQ-DAAAM – tai sistemos, kuri vertina neapibrėžtumą vaizdinėje erdvinėje atmintyje, santrumpa. Kaip rašoma MIT tyrėjų pristatyme, įrankis sujungia vaizdo ir kalbos modelius, kelis to paties objekto stebėjimus ir tikimybinius skaičiavimus tam, kad robotas galėtų nuspręsti, ar savo ankstesniu aprašymu apskritai verta pasitikėti.
Kodėl nauja sistema gali būti patikimesnė už įprastą vaizdo atpažinimą
Ankstesnis MIT mokslininkų sprendimas DAAAM gebėjo aprašyti roboto kameromis pastebėtus daiktus ir įrašyti šią informaciją į trimatį aplinkos modelį. Tačiau blogas apšvietimas, didelis atstumas ar užstotas vaizdas kartais sukurdavo absurdiškų klaidų. Tyrėjai pateikia pavyzdį, kai pilkas kaminas ant stogo buvo supainiotas su vovere.
Naujausi straipsniai
„IonQ“ paskelbė 336 proc. pajamų šuolį: kvantinių kompiuterių bendrovė taikosi į 515 mln. dolerių metus
„Hubble“ atskleidė neįprastą 27 500 šviesmečių nutolusio žvaigždžių spiečiaus istoriją: jis galėjo būti užgrobtas
„Axon“ investuoja 1,2 mlrd. dolerių į „Skydio“: policijos dronai gali tapti kasdienybe
UQ-DAAAM prideda svarbų žingsnį: sistema įvertina, kiek pats vaizdo ir kalbos modelis pasitiki objekto aprašymu ir ar tas aprašymas dera su kitais kadrais. Jei neapibrėžtumas per didelis, pasirenkami papildomi stebėjimo kampai. Tai tarsi patikrinimas, ar iš vieno neaiškaus žvilgsnio padaryta išvada nebuvo pernelyg skubota.
Kad robotui nereikėtų pakartotinai ir brangiai analizuoti visų vaizdų, mokslininkai sukūrė metodą, kuris greitai atrenka naudingiausius papildomus kadrus. Jų teigimu, šį sprendimą galima vykdyti vos per dalį sekundės net judančiame robote. Tai svarbu fiziniam dirbtiniam intelektui, kuriam sprendimus dažnai tenka priimti realiuoju laiku.
REKLAMA
MIT nurodo, kad metodas padėjo išspręsti dviprasmybes maždaug 92 proc. neaiškių aplinkos objektų atvejų, vidutiniškai panaudojant tik du papildomus jų aprašymus. Objektų aprašymo tikslumas padidėjo 5 proc., palyginti su naudotu pažangiu atskaitos metodu. Tai tyrėjų bandymų rezultatai, o ne pažadas, kad kiekvienas robotas bet kokiomis sąlygomis pasieks tokius skaičius.
Tikroji robotų problema – ne tik pamatyti, bet ir suabejoti
Didelė dalis šiandienos DI modelių geba užtikrintai pateikti neteisingą atsakymą. Pokalbio sistemoje tai gali reikšti klaidingą tekstą, tačiau robotui, judančiam šalia žmonių ir daiktų, pasekmės gali būti fizinės. Todėl tyrėjai siekia, kad robotas mokėtų ne tik aprašyti aplinką, bet ir suprasti, kuri jo turima informacija nepatikima.
Šis darbas gali būti naudingas ateities sandėlių, gamyklų ir buities robotams, kuriems reikia atlikti kelis veiksmus iš eilės: surasti daiktą, paimti jį, nuvežti į reikiamą vietą ir atpažinti pasikeitusią aplinką. Tačiau straipsnyje aprašomas atminties patikslinimas, o ne visa universalaus roboto autonominio darbo sistema.
REKLAMA
MIT komanda toliau ketina patikrinti, kaip neapibrėžtumo matavimas padėtų robotui nuspręsti, kurią vietą verta aplankyti dar kartą ir iš kurio kampo stebėti objektą. Tai galėtų pagerinti ne vien atmintį, bet ir aktyvų aplinkos tyrinėjimą. Anksčiau aprašyti smegenų modeliavimo tyrimai rodo, kiek įvairių krypčių šiandien ieškoma kuriant patikimesnį DI.
Naujojo metodo esmė gali pasirodyti paprasta: robotas grįžta prie netikro prisiminimo ir patikrina jį kitais kadrais. Tačiau praktikoje sudėtinga nuspręsti, kuriuos kadrus verta analizuoti, nes vaizdai gali būti beveik vienodi ar papildomai užstoti. MIT tyrėjų pasiūlyta strategija vertinga tuo, kad nebereikia kiekvieną kartą iš naujo vykdyti viso didelio vaizdo modelio.
Vis dėlto sistema netaiso kiekvienos įmanomos klaidos. Jei visi roboto surinkti vaizdai yra prasti, atminties aprašymų sulyginimas gali ir neatskleisti teisingo atsakymo. Taip pat lieka iššūkių, kai objektai perkeliami į kitą vietą, keičia išvaizdą ar išnyksta. Kitas tyrimų etapas turės parodyti, kaip metodas elgiasi dinamiškose realaus pasaulio situacijose.
Patikimumas aktualus ir atsakomybės požiūriu. Robotui dirbant šalia žmonių būtina turėti aiškias taisykles, kada jis gali veikti savarankiškai, o kada turi paprašyti žmogaus patvirtinimo. Gebėjimas įvertinti savo neapibrėžtumą gali tapti vienu tokio sprendimo kriterijų. Tačiau techninis pasitikėjimo balas negali pats pakeisti visų fizinės saugos patikrų ar praktinių bandymų.
Ši istorija ypač aktuali Europai, kuri stiprina robotikos ir pramoninio automatizavimo sektorius. Patikimas objektų atpažinimas sudėtingoje aplinkoje gali būti ne mažiau reikšmingas nei naujos mechaninės rankos ar galingesni lustai. Kita vertus, iki masinio naudojimo reikės įrodyti, kad sistema veikia skirtinguose pastatuose, su įvairiais jutikliais ir nuolat besikeičiančiomis kliūtimis. Mažos galios DI lustų pažanga galėtų padėti tokius algoritmus vykdyti pačiame robote.
Kaip vertinate šį straipsnį?
NAUJIENOS IŠ INTERNETO
Prenumeruokite mūsų „YouTube“ kanalą ir mėgaukitės įdomiais vaizdo reportažais apie mokslą ir technologijas.
Trumpai, aiškiai ir be triukšmo – gaukite svarbiausias technologijų ir mokslo naujienas pirmieji.
1 700+ narių jau seka mūsų puslapį, laukiame tavęs!
DIENOS SKAITOMIAUSI
1
Po audros generatorių pardavimai Lietuvoje šoktelėjo 150 kartų: ar 400 eurų įrenginio pakanka namams?
2„Google“ skandalas Suomijoje: iškirto 330 hektarų miško, policija pradeda tyrimą
3Lietuva ir Nyderlandai stiprina įslaptintos informacijos apsaugą: Vyriausybė priėmė nutarimą
4Lapkričio 24-ąją danguje pasirodys pilnatis – supermėnulis: NASA paaiškino, ko tikėtis Lietuvoje
5NASA pirmą kartą spėjo paleisti raketas Saulės žybsnio metu: padėjo nauja perspėjimų sistema
NAUJAUSI
10
Taip pat skaitykite
Atrinkome panašius straipsnius, kurie gali jums patikti.
Verslas Ir Technologijos
„IonQ“ paskelbė 336 proc. pajamų šuolį: kvantinių kompiuterių bendrovė taikosi į 515 mln. dolerių metus
TechNaujienos.lt | 2026-11-06
Kosmosas
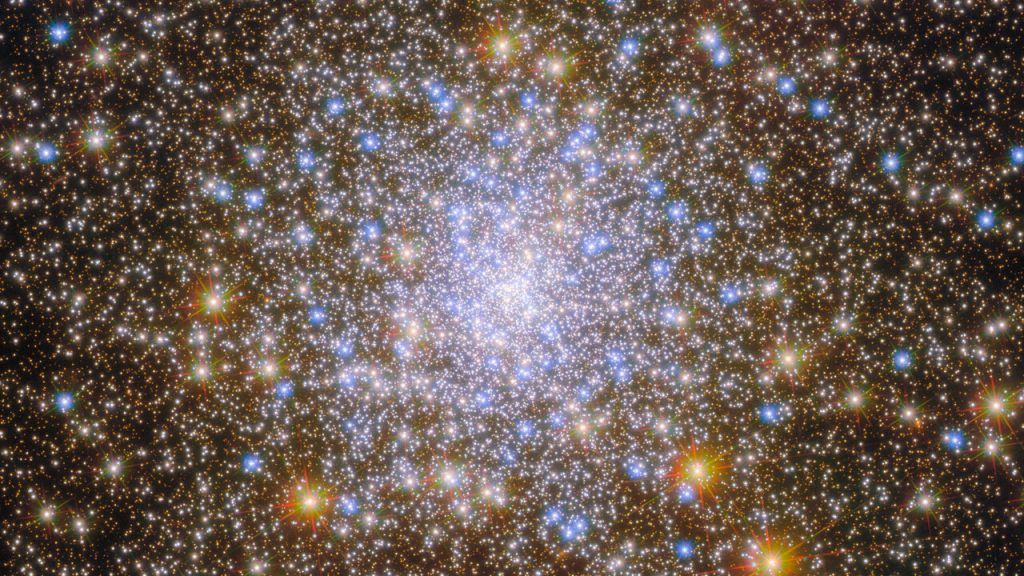
„Hubble“ atskleidė neįprastą 27 500 šviesmečių nutolusio žvaigždžių spiečiaus istoriją: jis galėjo būti užgrobtas
TechNaujienos.lt | 2026-11-06
Verslas Ir Technologijos
„Axon“ investuoja 1,2 mlrd. dolerių į „Skydio“: policijos dronai gali tapti kasdienybe
TechNaujienos.lt | 2026-11-06
Gynyba Ir Saugumas
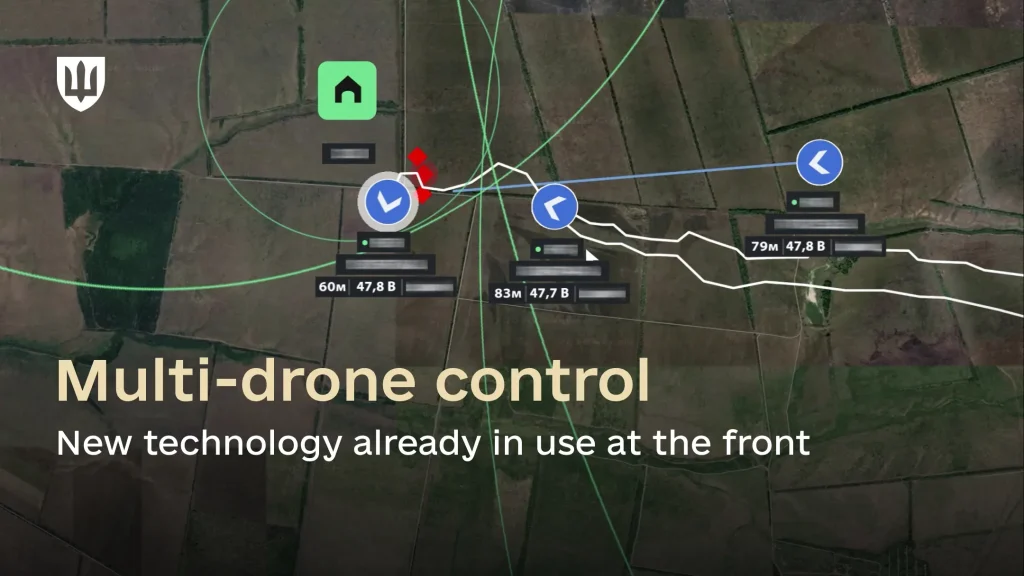
Ukraina fronte vienu operatoriumi valdo kelis dronus be GPS: pristatomų krovinių padvigubėjo
TechNaujienos.lt | 2026-11-06
Gynyba Ir Saugumas
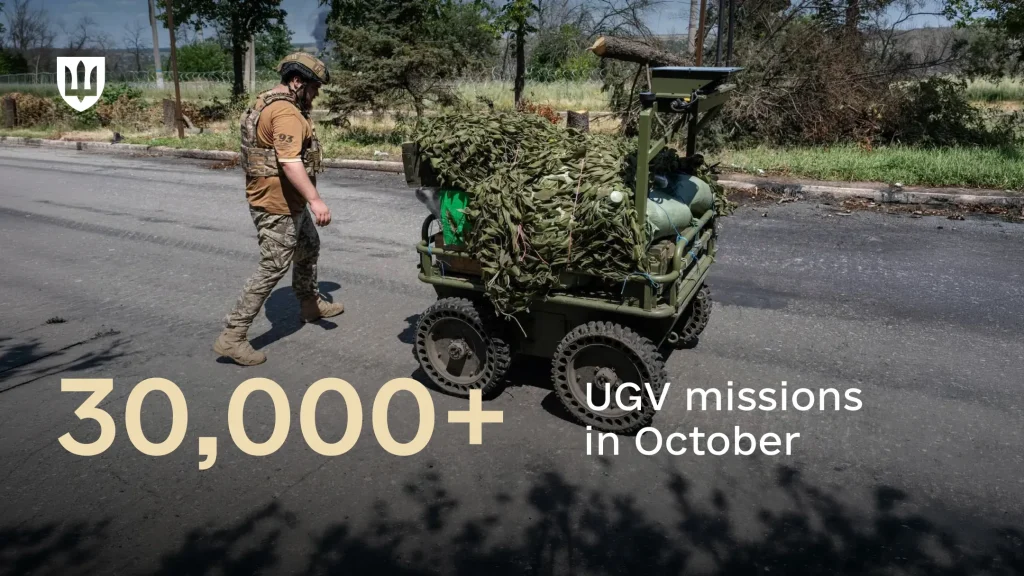
Ukraina per mėnesį atliko 31 398 misijas antžeminiais robotais: karo logistikoje įvyko lūžis
TechNaujienos.lt | 2026-11-06
Mokslas Ir It
160 dienų Marso sąlygomis: mokslininkai užaugino mikrobus, kurie ne tik išgyveno, bet ir dauginosi
TechNaujienos.lt | 2026-11-06
Mokslas Ir It
Tiesiant vamzdyną atkasti penki senoviniai šuliniai: vienas jų mena geležies amžių
TechNaujienos.lt | 2026-11-06
Mokslas Ir It
2 800 metų senumo skitų kape Sibire aptikti netikėti pėdsakai: ką iš tiesų vartojo senovės žmonės?
TechNaujienos.lt | 2026-11-06
Mokslas Ir It
Stounhendžo paslaptis gilėja: mokslininkai nerado 6 tonų akmens kilmės ten, kur jos tikėjosi
TechNaujienos.lt | 2026-11-06
Verslas Ir Technologijos
Europa atveria daugiau kaip 1,8 mlrd. eurų technologijų finansavimą: galimybės ir Lietuvos įmonėms
TechNaujienos.lt | 2026-11-06