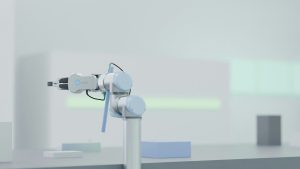
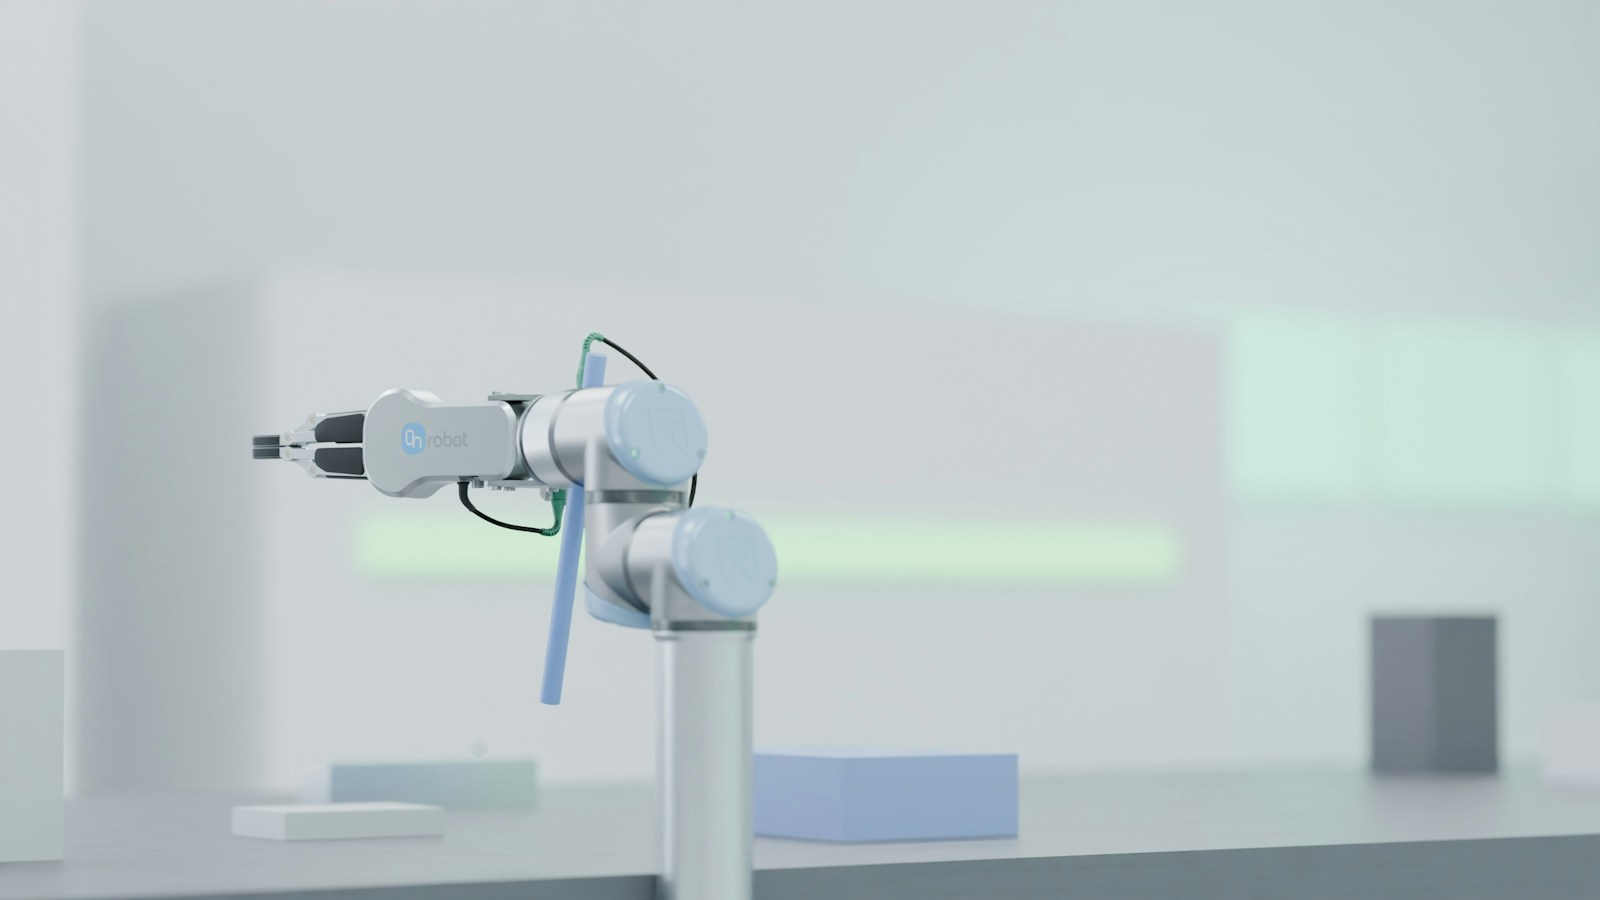
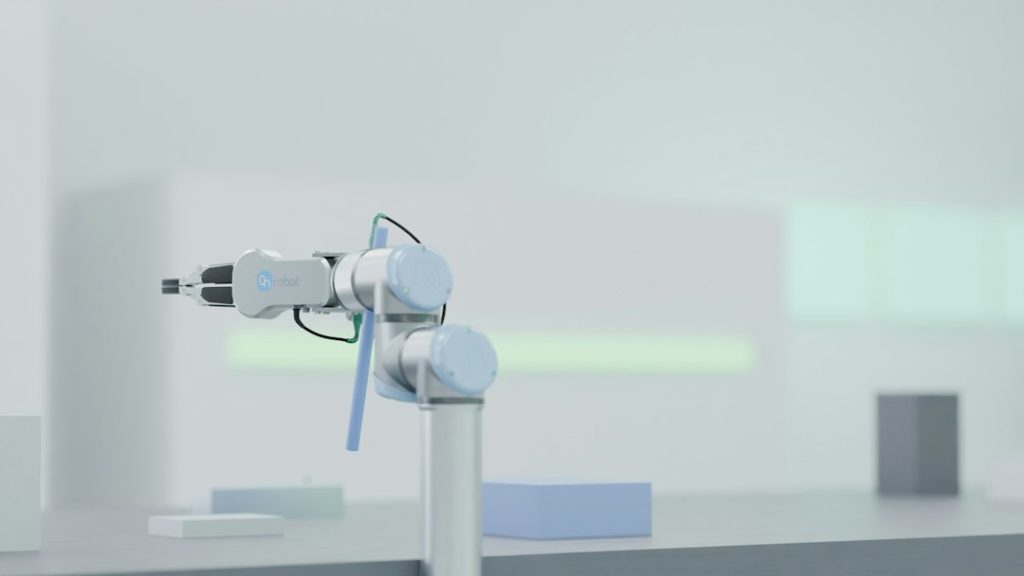
Robotinės rankos iliustracija laboratorinėje aplinkoje
„Gemini 4 Argon“ išbandytas valdant roboto ranką: užduotį atliko pagal kameros vaizdą

„Google“ parodė bandymą, kuriame „Gemini 4 Argon“ valdoma roboto ranka pastatė nuvirtusį puodelį ir įdėjo į jį suglamžytą servetėlę. Spalio 13 d. paskelbtame robotikos pristatyme modelis užduotį vykdė keliais etapais, naudodamas kameros vaizdą, koordinates ir iš anksto apibrėžtus judesius.
REKLAMA
Po veiksmo sistema galėjo patikrinti naują vaizdą ir pagal jį pasirinkti kitą žingsnį. Paskelbtame pavyzdyje numatyta ir nesėkmingo sugriebimo patikra, kad tolesni judesiai nebūtų vykdomi remiantis klaidinga prielaida, jog daiktas jau paimtas.
Kitame demonstravime „Boston Dynamics Spot“ robotas turėjo išmesti skardines į pedalu atidaromą šiukšliadėžę. Prieš tikrą judesį modelis sukūrė jos skaitmeninį atitikmenį ir „MuJoCo“ aplinkoje tikrino veiksmus. Užduotis reikalavo suderinti stovėseną ant trijų kojų, pedalo paspaudimą ir rankos padėtį virš angos.
Judesius galima tikrinti prieš bandymą su tikru robotu
„MuJoCo“ kūrėjų dokumentacijoje ši atvirojo kodo fizikos modeliavimo sistema skirta robotikos, biomechanikos ir kitų sričių tyrimams. Ji leidžia modeliuoti kūnų kontaktus, trintį, judėjimo apribojimus bei pavaras.
Naujausi straipsniai
Iš Marso palydovo į Žemę keliaus grunto mėginiai: Japonija paleido MMX zondą
Virš Baltijos – Rusijos bombonešiai ir naikintuvai: NATO per savaitę reagavo šešis kartus
Lietuvos regionų įmonėms – 40,8 mln. eurų: kas gali gauti iki 1,5 mln. eurų?
Tokia aplinka naudojama valdymo metodams tikrinti prieš perkeliant juos į fizinį robotą. Pedalu atidaromos dėžės užduotyje sąveika su aplinka yra esminė: koja turi pasiekti pedalą, kūnas išlaikyti pusiausvyrą, o ranka judėti taip, kad daiktas patektų pro atvertą dangtį.
Simuliatorius taip pat naudojamas optimaliam valdymui, būsenos įvertinimui ir mechanizmų projektavimui. Jame galima modeliuoti minkštus kontaktus, virves, audinius bei įvairių tipų pavaras, todėl jo taikymas neapsiriboja viena robotine ranka.
REKLAMA
Spalio demonstravimai papildo ankstesnį „Gemini 4 Argon“ pristatymą konkrečiomis fizinėmis užduotimis. „Google“ paskelbė pavyzdines užklausas ir valdymo eigą; tai kūrėjų parinkti demonstravimai, o ne nepriklausomas robotų patikimumo kasdienėje aplinkoje vertinimas.
Vienas sėkmingas demonstravimas neparodo, kaip sistema elgtųsi pasikeitus apšvietimui, objektų padėčiai ar naudojant kitą roboto konstrukciją. Simuliacija sumažina fizinių bandymų poreikį, tačiau skaitmeninis modelis niekada visiškai neatkuria visų tikros aplinkos sąlygų. Todėl svarbus būsimas kriterijus būtų pakartojami rezultatai su skirtingais objektais ir iš anksto nežinomomis užduotimis, o ne vien vaizdo įraše parodytas atliktas veiksmas.
Kaip vertinate šį straipsnį?
NAUJIENOS IŠ INTERNETO
Prenumeruokite mūsų „YouTube“ kanalą ir mėgaukitės įdomiais vaizdo reportažais apie mokslą ir technologijas.
Trumpai, aiškiai ir be triukšmo – gaukite svarbiausias technologijų ir mokslo naujienas pirmieji.
1 700+ narių jau seka mūsų puslapį, laukiame tavęs!
DIENOS SKAITOMIAUSI
1
Ukrainos dronų technologijos keliasi į Lietuvą: ką iš tiesų numato naujas gamybos susitarimas?
2Nyderlandų bendrovė sujungia radarus ir dronus į vieną sistemą: technologija jau naudojama Ukrainoje
3Neatpažintas objektas Lietuvos danguje sukėlė aliarmą: kas žinoma apie naują incidentą?
4Kada atsirado dirbtinis intelektas: istorija ir svarbiausi faktai
5Rusija skelbia per parą numušusi daugiau kaip 1 000 Ukrainos dronų: atakuotas Sankt Peterburgas
NAUJAUSI
10
Taip pat skaitykite
Atrinkome panašius straipsnius, kurie gali jums patikti.
Dirbtinis Intelektas
7,5 mln. eurų Lietuvos įmonių DI projektams: vien pažado įdiegti technologiją nepakaks
Gabrielė | 2026-10-20
Dirbtinis Intelektas
DI agentai jau valdo laboratorijų robotus: „Google“ parodė, kaip tikrina jų komandas prieš eksperimentą
Gabrielė | 2026-10-20
Dirbtinis Intelektas
„Google“ atvėrė „Deep Review“: dokumentuose ieškos logikos spragų ir nepagrįstų teiginių
Rokas | 2026-10-20
Dirbtinis Intelektas
„Microsoft“ įspėja apie grėsmę įmonių viduje: DI agentams siūlo nuolatinę veiksmų kontrolę
Rokas | 2026-10-20
Kibernetinis Saugumas
„Google“ kuria „Android“ DI seifą: jautrius duomenis izoliuos net nuo pagrindinės sistemos
Rokas | 2026-10-13
Dirbtinis Intelektas
„SpaceX“ planuoja milžinišką „Terafab“ – vienoje vietoje gamins lustus palydovams, robotams ir DI
Rokas | 2026-10-09
Dirbtinis Intelektas
DI sujungė skirtingus Ukrainos dronų ginklus į vieną tinklą – taikinį perduoda per sekundes
Rokas | 2026-10-09
Dirbtinis Intelektas
Ukraina smogė „Yandex“ duomenų centrams – iš rikiuotės išvedami Rusijos DI superkompiuteriai
Rokas | 2026-10-09
Dirbtinis Intelektas
„Google“ išleido lengvą DI modelį telefonams – tekstą, vaizdus, garsą ir vaizdo įrašus apdoroja lokaliai
Rokas | 2026-10-08
Dirbtinis Intelektas
„Microsoft“ pristatė „Surface Laptop Ultra“ su „Nvidia RTX Spark“ – dideli DI modeliai veiks tiesiai kompiuteryje
Rokas | 2026-10-08